記者高鐿玲/台北報導
隨著人工智慧逐步走向實體應用,機器人如何學習人類動作、執行複雜任務,成為Physical AI發展的重要課題。位於新竹科學園區的晶翔機電(j-mex),將多年累積的慣性感測與動作捕捉技術運用於機器人訓練,透過人體示範取得操作數據,協助機器人學習抓取、移動等動作。從人體動作分析延伸至智慧機器人領域,晶翔以「動作教練」的角色切入Physical AI市場,為開發團隊提供動作數據與技術解決方案。
晶翔機電成立於2006年,長期投入MEMS慣性感測應用、人體姿態估算及動作演算法研發。總經理倪昌德表示,公司近年將既有動作捕捉技術延伸至機器人動作訓練及資料蒐集。由於人體與機器人的關節結構、自由度及關節限制不同,動作無法直接複製。晶翔透過Motion Capture(動作捕捉)取得人體姿態資料,再以Motion Retargeting(動作重定向)技術,依不同機器人的關節限制進行映射,將示範動作轉換為可供機器人執行及學習的數據。
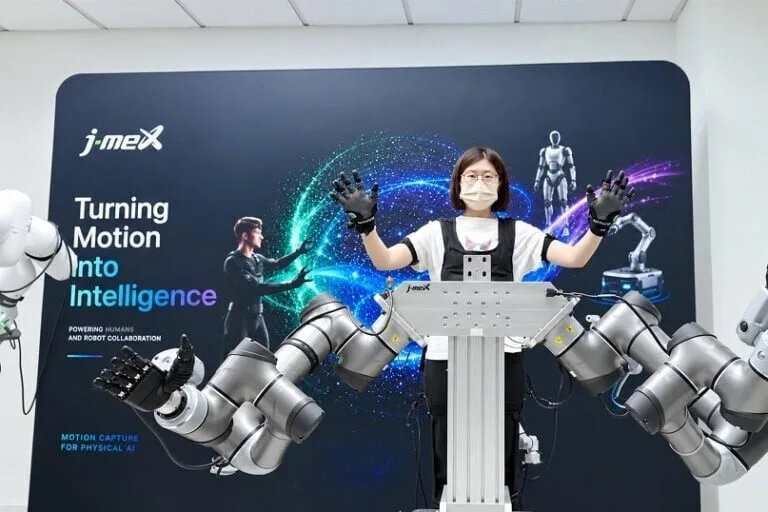
在產品應用方面,晶翔推出AgileMaster人形機器人遠端操控解決方案,整合動作捕捉、動作重定向、機器人控制及訓練資料蒐集。操作人員穿戴感測設備,即可透過自身動作控制機械手臂或人形機器人,並同步記錄機器人狀態及操作數據,供模仿學習(Imitation Learning)與後續模型訓練使用。執行副總張宗穆指出,真實機器人動作數據的取得,是機器人訓練面臨的重要挑戰;人類示範提供合理的動作基礎,也有助於後續學習與調整。晶翔目前公開的合作、技術整合或應用對象,包括達明機器人、所羅門、工研院、Universal Robots及Franka Robotics。
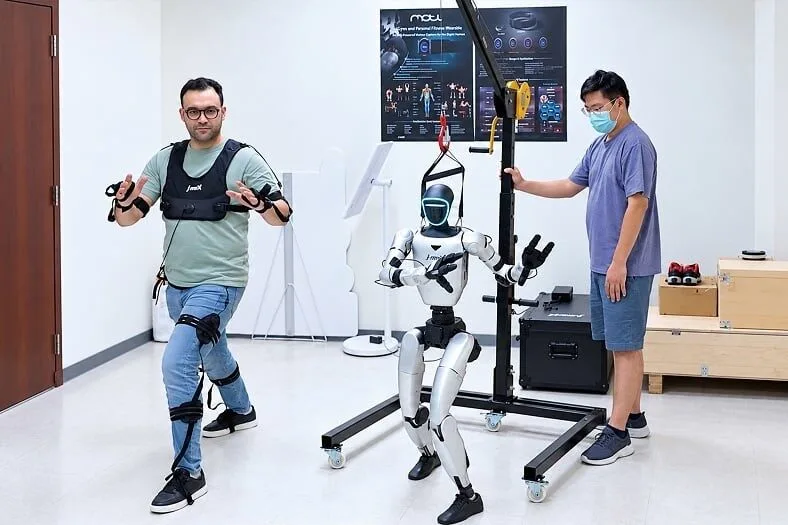
隨著Physical AI發展,機器人應用有望從工業自動化逐步擴展至商業服務、特殊作業及日常生活,自主學習、複雜操作與環境適應能力將更受重視。技術長陳奇宏指出,機器人訓練需要串聯動作捕捉、動作映射與模型學習,視覺、語言與動作模型(VLA)所需資料的整合,也是未來技術發展的重要方向。面對不同機器人平台與實際任務的訓練需求,晶翔將持續投入動作數據蒐集、跨平台整合及Physical AI應用,為機器人從實驗環境走向更廣泛的產業場景提供技術支援。